

El ruido eléctrico en un servosistema suele originarse por problemas en el suministro de energía o por interferencias electromagnéticas provenientes de controladores, motores y equipos cercanos de alta potencia. Proteger los brazos robóticos del ruido eléctrico implica controlar cómo entra la interferencia y cómo se propaga por el sistema: utilice energía limpia y estable, separe los cables de potencia de los de señales y mantenga un apantallamiento y una puesta a tierra eficaces.
Una señal de encoder interrumpida o una comunicación inestable pueden hacer que una falla sea frustrante de rastrear. Tomar decisiones prácticas de diseño ayuda a reducir este riesgo.
Este artículo analiza las fuentes comunes de ruido y explica cómo el tendido de cables, el blindaje, la puesta a tierra y el acondicionamiento de energía ayudan a limitar las interferencias. También describe cómo se aplican las normas industriales de inmunidad y emisiones de compatibilidad electromagnética (EMC) a los sistemas robóticos, permitiéndole comprender qué abarca esta protección y en qué áreas enfocarse.
Puntos clave
- Conserve la continuidad del blindaje en todas las conexiones de cables y gabinetes; los espacios o terminaciones deficientes pueden comprometer la barrera de protección.
- Comprenda cómo las normas industriales de inmunidad y emisiones abordan los distintos aspectos de la compatibilidad electromagnética.
- Rastree el ruido del servo hasta su origen distinguiendo los problemas de suministro eléctrico de las interferencias e inspeccionando conexiones y componentes.
- Cuando la calidad de energía sea una preocupación, los sistemas de alimentación ininterrumpida (UPS) y el análisis de armónicos pueden ayudar a resolver las condiciones eléctricas que afectan a los servosistemas.
¿Cómo reducir el ruido de un robot servo?
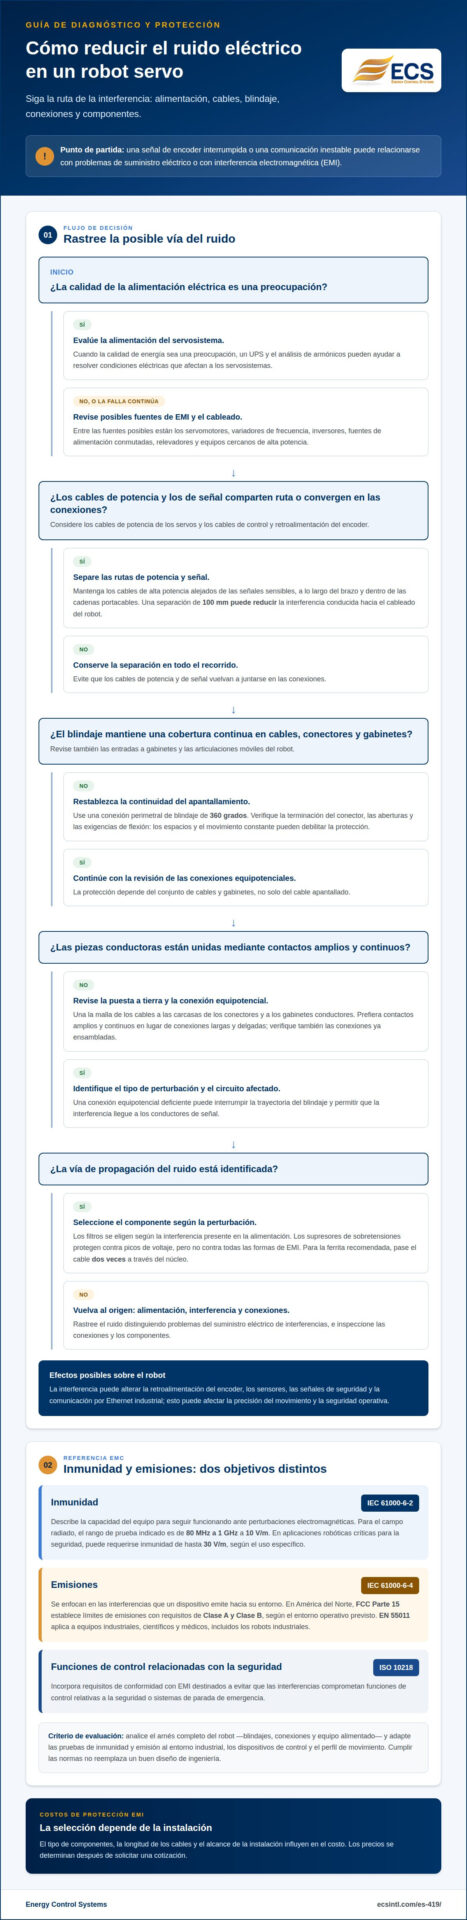
Limite la interferencia controlando su trayectoria a través de la alimentación, los cables, las conexiones y la estructura misma del robot. Un blindaje continuo, un tendido de cables cuidadoso y componentes adecuados ayudan a proteger las señales sensibles de control y retroalimentación.
Blindaje continuo de cables y gabinetes
El blindaje continuo crea una barrera conductora a lo largo de cables, conectores y gabinetes, lo que limita la interferencia electromagnética. Una conexión de blindaje perimetral de 360 grados mantiene la cobertura alrededor del cable en lugar de depender de un único punto de contacto reducido. Especifique la cobertura del blindaje y la terminación del conector en sus solicitudes de cotización de arneses de cables. Incluya los puntos de entrada a gabinetes y las exigencias de flexión, ya que las aberturas o los movimientos constantes pueden debilitar el apantallamiento durante la operación del robot.
Separación de rutas de cables de potencia y de señal
Separe los cables de potencia de los servos de los cables de control y de retroalimentación del encoder para reducir el acoplamiento de interferencias. Mantenga las rutas de alta potencia alejadas de los cables de señal sensibles siempre que sea posible; una separación de 100 mm puede reducir la interferencia conducida hacia el cableado del robot. Mantenga dicha distancia a lo largo del brazo y dentro de las cadenas portacables, evitando que los cables de potencia y de señal converjan en las conexiones. Las interferencias pueden alterar la retroalimentación del encoder, los sensores, las señales de seguridad y la comunicación por Ethernet industrial, afectando la precisión del movimiento y la seguridad operativa.
Puesta a tierra y conexión equipotencial del brazo robótico
La puesta a tierra proporciona una vía eléctrica hacia tierra, mientras que la conexión equipotencial (bonding) une las piezas conductoras para que actúen conjuntamente en el control del ruido. Una la malla de los cables a las carcasas de los conectores y a los gabinetes conductores mediante contactos amplios y continuos en lugar de conexiones largas y delgadas. Mantenga intactas las terminaciones del blindaje en las articulaciones móviles y verifique las conexiones ya ensambladas. Una conexión equipotencial deficiente puede interrumpir la trayectoria del apantallamiento y permitir que la interferencia llegue a los conductores de señal, incluso si los cables están apantallados.
Componentes y costos de la protección contra EMI
Los núcleos de ferrita, los filtros y los supresores de sobretensiones mitigan diferentes tipos de perturbaciones; selecciónelos según la vía de propagación del ruido y el circuito afectado. En el caso de la ferrita recomendada, pase el cable dos veces a través del núcleo. Elija un filtro adecuado para la interferencia presente en la alimentación; un supresor de sobretensiones protege contra picos de voltaje, pero no contra todas las formas de EMI. La elección de componentes, la longitud de los cables y el alcance de la instalación influyen en los costos, cuyos precios se determinan tras solicitar una cotización.
Normas industriales de inmunidad y emisiones EMC
La compatibilidad electromagnética (EMC) abarca tanto la inmunidad como las emisiones. La inmunidad describe la capacidad de un equipo para seguir funcionando ante perturbaciones electromagnéticas. Las emisiones corresponden a las interferencias que un dispositivo emite hacia su entorno. En un conjunto de cables para robots, el desempeño de EMC depende de cómo interactúan los componentes durante el movimiento, y no únicamente de la especificación técnica de un conector.
La norma IEC 61000-6-2 establece los requisitos genéricos de inmunidad para equipos en entornos industriales cuando no existe una norma específica para el producto o familia de productos. Su rango de prueba de campo radiado abarca de 80 MHz a 1 GHz a 10 V/m, sirviendo de referencia para evaluar si los equipos industriales toleran campos electromagnéticos. En aplicaciones robóticas críticas para la seguridad, puede requerirse una inmunidad de hasta 30 V/m, según el uso específico.
Las normas de emisión se enfocan en el sentido opuesto. La norma IEC 61000-6-4 define los requisitos genéricos de emisiones para entornos industriales bajo su alcance. En América del Norte, la norma FCC Parte 15 fija los límites de emisiones para sistemas robóticos, estableciendo requisitos de Clase A y Clase B según el entorno operativo previsto. La norma EN 55011 aplica a equipos industriales, científicos y médicos, incluidos los robots industriales.
La norma ISO 10218 incorpora requisitos de conformidad con EMI diseñados para evitar que las interferencias comprometan funciones de control relativas a la seguridad o los sistemas de parada de emergencia. Cumplir con las normas no reemplaza un buen diseño de ingeniería: los canales de datos sin blindaje pueden interferir con otros robots, máquinas o computadoras. Evalúe el arnés de cables completo del robot, incluidos los blindajes, las conexiones y el equipo al que alimenta. Adapte las pruebas de inmunidad y emisión al entorno industrial, los dispositivos de control y el perfil de movimiento del robot. Esto asegura una transferencia de señales más confiable y reduce el riesgo de que las interferencias interrumpan la operación.
Causas del ruido eléctrico en servosistemas
El ruido eléctrico suele ingresar a un servosistema a través de la fuente de alimentación o en forma de interferencia electromagnética (EMI). Los servomotores, variadores de frecuencia, inversores, fuentes de alimentación conmutadas y relevadores pueden generar perturbaciones. Estas pueden transmitirse a lo largo de los cables o irradiarse en el entorno de la máquina hasta alcanzar los circuitos de control y de retroalimentación.
Los patrones variables de las fallas pueden ayudar a identificar el origen. Si surgen errores en el encoder durante la aceleración del motor, inspeccione el servodrive, las conexiones de los cables y la integridad de la señal. Si varios dispositivos fallan cerca de equipos de alta potencia, es probable que se trate de interferencia radiada. Los problemas de suministro eléctrico también pueden provocar un comportamiento inestable en el servo; compare los síntomas bajo distintas condiciones de operación.
Inicie el diagnóstico revisando las conexiones eléctricas y los componentes para descartar holguras o desperfectos. Inspeccione la instalación, incluidos los trayectos de los cables, las terminaciones de malla y las uniones de puesta a tierra. Luego, observe si la falla ocurre durante el movimiento, la conmutación o en ciclos repetitivos de la máquina. Estas observaciones permiten distinguir la interferencia conducida de la EMI radiada. La presencia de ruidos mecánicos o vibraciones puede coincidir con una falla del servo y amerita una evaluación por separado.
La frecuencia es fundamental, ya que el blindaje y los arneses de cables se comportan de manera distinta en diferentes rangos de frecuencia. Las fuentes conmutadas industriales y los variadores de motor pueden emitir energía en el rango de 30 a 300 MHz. La flexión dinámica también puede degradar el rendimiento del blindaje trenzado por encima de los 100 MHz, por lo que las condiciones del brazo en movimiento son determinantes para la integridad de la señal. Un suministro estable, conexiones firmes y una ruta de blindaje continua abordan diferentes puntos de entrada. Considere el síntoma como una pista y no como un diagnóstico definitivo; proteger los brazos robóticos del ruido eléctrico comienza por rastrear la perturbación hasta su fuente.
Si la calidad del suministro le preocupa, consulte opciones para resolver problemas de energía en servos.
Energy Control Systems
Energy Control Systems le ayuda a resolver problemas de calidad de energía que afectan a los servosistemas. Si sospecha de un suministro inestable, un sistema de alimentación ininterrumpida (UPS) puede asegurar la continuidad eléctrica. El análisis de armónicos ayuda a identificar distorsiones en la red eléctrica y brinda una visión más clara sobre posibles fuentes de interferencia.
Estas soluciones tratan las condiciones del suministro eléctrico, no los errores de enrutamiento o fallas de blindaje en los cables. Considéreles cuando los síntomas señalen perturbaciones en la línea o armónicos en vez de una conexión dañada o un cable con una terminación deficiente. Diferenciar estas causas ayuda a enfocar el siguiente paso y elimina conjeturas durante la resolución de problemas.
Para recibir asistencia en la solución de problemas de calidad de energía que afecten a su servosistema, comuníquese con Energy Control Systems.
Incorpore el control de ruido en su próxima actualización
Un plan duradero para proteger los brazos robóticos del ruido eléctrico contempla futuros cambios y no únicamente la falla actual. A medida que los equipos o las demandas de producción evolucionen, documente las modificaciones del sistema y los síntomas recurrentes. Este registro facilitará a su equipo la detección de patrones y la toma de decisiones de mantenimiento mejor fundamentadas.
Energy Control Systems ofrece soluciones industriales avanzadas de supresión de sobretensiones transitorias diseñadas específicamente para protección eléctrica de servicio pesado. Seleccionar el producto de mitigación adecuado para su sistema robótico comienza por comprender con precisión la necesidad de calidad de energía que requiere atender.
Dé el siguiente paso al ritmo que mejor se adapte a su equipo de trabajo. Póngase en contacto con Energy Control Systems para analizar sus requerimientos de calidad de energía y planificar con total confianza.
Preguntas frecuentes
¿Qué causa el ruido eléctrico y la interferencia electromagnética en los brazos robóticos?
Entre las causas más comunes se encuentran las perturbaciones en el suministro eléctrico y la interferencia electromagnética originada por conmutaciones o equipos de alta potencia. Una falla en el servo que coincide con la actividad del variador o inversor suele indicar un origen eléctrico. Conexiones flojas o componentes defectuosos también generan fallas intermitentes. Compare los momentos en que ocurre la falla con las operaciones de la máquina y luego revise las conexiones y componentes eléctricos para precisar la causa antes de modificar la configuración del control.
¿Cómo deben blindarse y tenderse los cables de los brazos robóticos para mitigar la EMI?
Apanatállelos y elija una estructura que soporte todo el rango de movimiento del brazo. La flexión dinámica puede reducir la eficacia del blindaje trenzado entre 20 y 40 dB por encima de los 100 MHz en comparación con condiciones estáticas. Los blindajes comunes de lámina de aluminio sobre poliéster suelen fallar tras 500,000 ciclos de flexión. Considere la flexión y torsión continuas, y evalúe el desempeño del blindaje en el ensamble de cables en movimiento ya instalado.
¿Cómo aislar los servodrives y motores de los sensores y controles sensibles del robot?
Diseñe la distribución física para limitar el acoplamiento de ruido desde los variadores y motores hacia los circuitos de sensores y control. Trate las líneas de retroalimentación de encoders, visión artificial, señales de seguridad y Ethernet industrial como trayectorias sensibles. Las interferencias se propagan tanto por radiación en el ambiente como por conducción a través del cableado; evalúe ambas vías en el sistema integrado. Una simple división en el gabinete podría no aislar todas las vías.
¿Qué prácticas de cableado disminuyen el ruido en líneas de encoders, sensores y comunicación?
Seleccione combinaciones de cables y conectores diseñadas para las exigencias mecánicas, de puesta a tierra, de señal y de entorno EMI de la aplicación. La vibración, la flexión, la torsión y los acoplamientos continuos pueden desgastar contactos y blindajes con el tiempo. La ficha técnica de un conector no determina por sí sola el rendimiento global. Evalúe el ensamble completo de cable y conector bajo sus condiciones reales de trabajo, incluido el movimiento que suele desencadenar fallas intermitentes de comunicación o retroalimentación.
¿Qué normas EMC aplican a los robots industriales en los Estados Unidos?
En los Estados Unidos, la norma FCC Parte 15 fija los límites de emisión para sistemas robóticos, exigiendo el cumplimiento de Clase A o Clase B según el entorno operativo. La norma IEC 61000-6-2 define la inmunidad industrial genérica cuando no existe una norma de producto específica; la IEC 61000-6-4 abarca las emisiones industriales genéricas. Por su parte, la norma ISO 10218 contempla requisitos de cumplimiento de EMI vinculados con funciones de control de seguridad y sistemas de parada de emergencia.
Artículo por
Jeff Edwards
Fundador de ECS International Inc., Edwards viaja y da conferencias extensamente en América Latina, Asia y África sobre calidad de la energía, transitorios y cómo mitigar su impacto en la rentabilidad. Tras graduarse en la Universidad Texas Tech en Lubbock, Texas, Edwards trabajó 9 años en el sector de las telecomunicaciones antes de fundar Energy Control Systems en 1987 como una corporación con sede en Texas dedicada a la venta de sistemas de supresión de sobretensiones y UPS. La empresa ha evolucionado hasta convertirse en un referente global de productos de calidad de energía y eficiencia energética con operaciones que abarcan América del Sur, Asia, Europa y África.
Descargo de responsabilidad
Parte de la información anterior puede representar la opinión del autor.